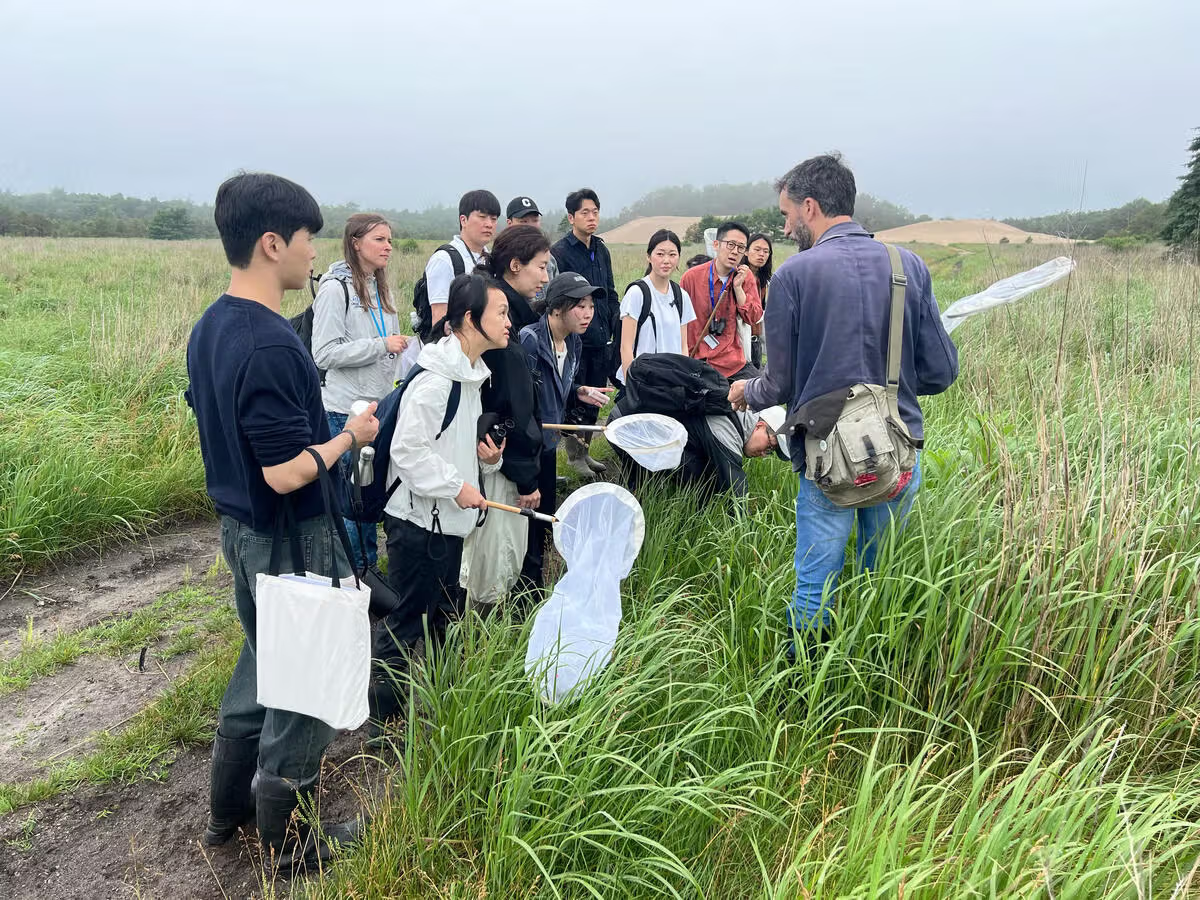
其中的「physical AI mobility」指向能在不受控制环境运作的机器人,公告以灾害现场作为需求情境之一。仿生在这里是一种设计方法:先观察生物与系统的解法,再透过制作和测试理解哪些原理可以采用。这不等同拷贝一只动物的外观,也不代表研究室已经交付可在所有灾难场域工作的设备;环境适应能力仍是要研究与验证的问题。
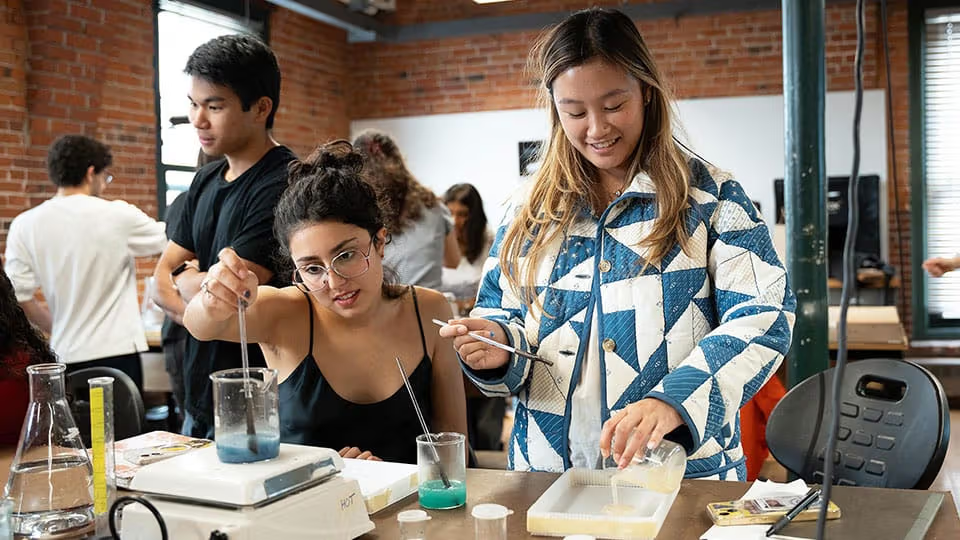
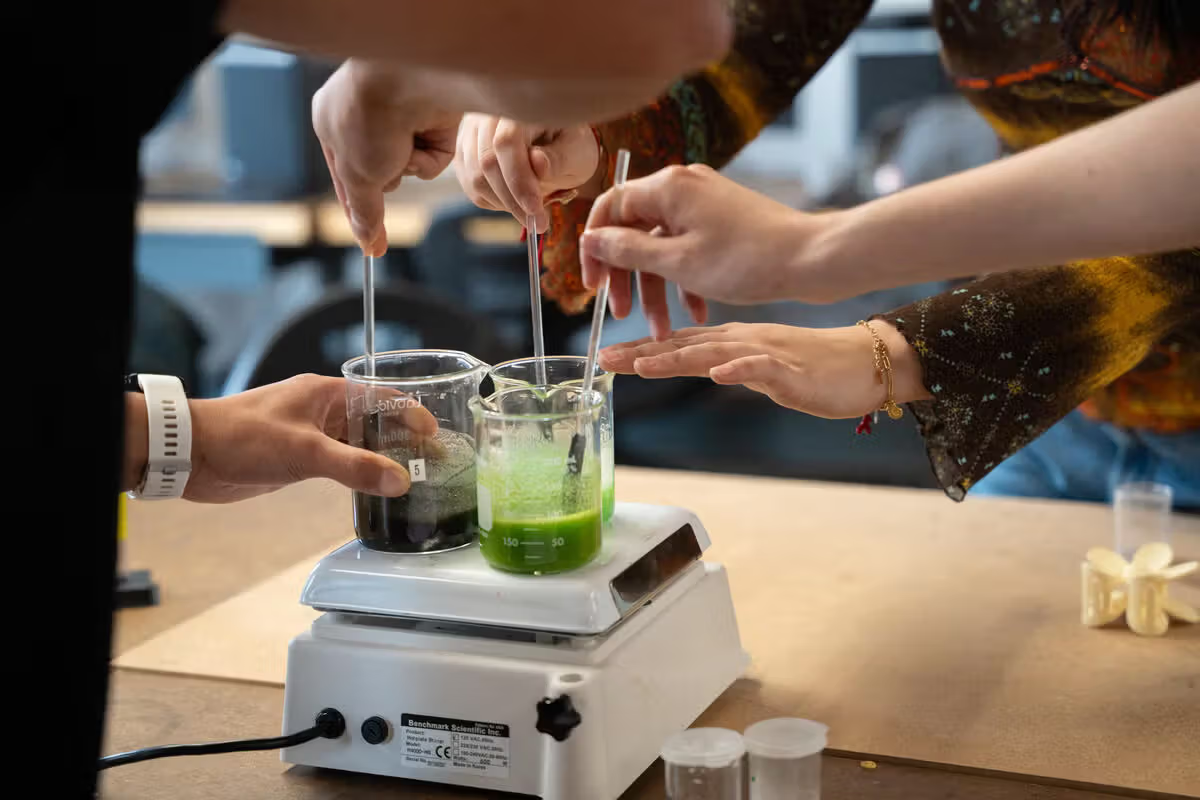
Nature Lab把科学观察接上设计原型
合作以RISD的Edna W. Lawrence Nature Lab为枢纽,结合工业设计系、不同科系学生、教学团队与集团设计工程人员。跨领域的价值在工作顺序:自然观察提供问题,科学方法协助拆解,设计工作再把原理做成可讨论的模型。和只在最后替产品换上自然纹路相比,这种做法把自然放进材料、结构与制作过程的起点。